Gateway処理遅延と複数CANバスの中継
文書バージョン:1.2.0
対象GitHubバージョン:v1.2.0
文書ID:guide-gateway-delay
文書状態:公開用完成稿。CLI実測・実Viewer画像付き
更新履歴
| 文書バージョン | 更新日 | 更新内容 |
|---|---|---|
1.2.0 |
2026-10-22 |
v1.2.0の対象タグ・文書版を確定。過去の測定基準と公開済み履歴を保持 |
1.1.1 |
2026-10-20 |
Issue #116〜#119の正式v1.1.6実測記事への相互参照を追加し、既存実習との比較範囲を明示 |
1.1.0 |
2026-10-11 |
初回push。3バス分岐の処理遅延1変数比較、9入力ZIP、CLI実測と400µsの実Viewerを追加 |
目的:元の送信成功と、中継先への到着を区別する
あるECUが送ったCANフレームを、別の速度で動く二つのCANバスへ届けたいとします。元バスの送信が成功しても、中継先への配送はまだ終わっていません。Gatewayが受信を完了し、処理を経てコピーを送信するからです。
この実習では、Gatewayのprocessing_delayだけを0、100、300µsへ変えます。元要求はすべて238µsで送信を終えました。一方、中継先の送信開始は238、338、538µsへ移りました。まずこの差を読み、元通信・中継処理・コピー送信の責務を分けて考えます。
| 確認したい要求 | 結果の読み方 |
|---|---|
| 元通信を確定させる | source:0のSOF/EOFとGateway入口のreceived_psを見る |
| 受信後の処理だけを比較する | gw.forwardの受信とコピー生成の差を見る |
| 二つのバスへ配送する | 親が同じコピー2件と、各末端Receiverの受信完了を見る |
| 時点の状態を区別する | Viewerの現在状態と、実行全体を示す時刻列を分けて読む |
構成と責務:三つのバスと一つのGateway
公開版v1.1.4のcan.cc.multibus.v1を使います。既存examples/gateway/fanout.iniを基礎に、送信を1件へ絞り、別送信者の負荷を外した入力です。Classical CANの理想バスと、全フレームの受信後に転送するstore-and-forward Gatewayを組み合わせます。
Main.src → busA (500kbps) → gw.a
                              ↓ Main.gw: 経路照合・固定処理遅延
                     gw.b → busB (250kbps) → sinkB
                     gw.c → busC (1Mbps)   → sinkC
| ファイル・部品 | 担当すること |
|---|---|
models/gateway/Main.ned、Types.ned |
部品と接続。Controller、Bus、遅延0psのWireを宣言 |
delay*.ini |
profile、2msの実行上限、入力参照、バス別bitrate、出口TX容量8 |
workload.json |
srcから0psに標準ID256、8byte 0102030405060708を1件生成 |
delay*.json |
gw.aのID256~271をgw.b/cへ分岐する静的経路、処理遅延、RX容量4、hop上限16 |
Main.busA/B/C |
それぞれ独立してCAN送信と仲裁を進める |
Main.gw |
入口の受信完了後に経路を照合し、遅延後に出口ごとのコピーを作る |
ControllerのTX/RX処理遅延、Wire伝搬遅延は0です。受信フィルタは*、他の送信者はいません。Bus B/Cの速度は条件間で固定します。RX容量は受信した親フレームの保持枠、TX容量は出口Controllerの待機キューです。今回は容量不足を起こさないため、処理遅延の差だけを観察できます。
元要求IDはsource:0です。コピーIDはgw:source:0/Main.gw/fanout/Main.gw.bと末尾.cの2件です。いずれもorigin_request_idとparent_request_idはsource:0、gw_hopsは1です。送信先ごとのコピーを元の1件と混同しないでください。
再現手順:一つの設定だけを変えて実行する
実習入力ZIPにNED 2、INI 3、経路JSON 3、workload JSON 1の計9入力を収録しています。CLI、結果、画面画像は含みません。mainのソースには同じ入力をexamples/guide/gateway-delay/へ同梱します。
実測には正式v1.1.4の固定source b45515644dfc65c205216d564d5bf7ef00280622を使いました。確認環境はWSL Ubuntu 24.04 LTS x86_64、Rust 1.85.0です。新しい作業ディレクトリへ正式タグを取得し、そのルートで次を実行します。
git clone --branch v1.1.4 --depth 1 https://github.com/hideki-ozu/DIR-Simulator.git
cd DIR-Simulator
cargo build --locked --release -p dir-simulator
タグのソースには今回の実習入力がまだありません。ZIPをリポジトリルートに展開し、examples/guide/gateway-delay/delay0.iniがあることを確認してください。mainの入力を利用する場合も、以下の相対パスと同じ配置にします。
unzip gateway-delay-inputs.zip
mkdir -p results-gateway-delay
for name in delay0 delay100 delay300; do
  ./target/release/dir-simulator validate \
    --config examples/guide/gateway-delay/$name.ini
  ./target/release/dir-simulator run \
    --config examples/guide/gateway-delay/$name.ini \
    --output results-gateway-delay/$name
  ./target/release/dir-simulator view \
    --input results-gateway-delay/$name/results.json \
    --output results-gateway-delay/$name-viewer.html
done
出力親フォルダは事前に作ります。CLIは既存の結果やHTMLを上書きしないため、再実行は別の出力名にしてください。view --inputにはディレクトリではなくresults.jsonを渡します。生成したHTMLはローカルのブラウザで開けます。
3経路JSONの意味上の差はgateways[0].processing_delayのみです。INIは対応するJSONの参照名だけを変えています。送信データや速度まで一緒に変更すると、以下の比較にはなりません。
"processing_delay": "300us"
実測:処理遅延がコピーへ加わる
以下はCLIが保存した確定時刻です。元バスのSOF=0、EOF=238µs、gw.aの受信完了=238µsは全条件で同じです。
| 処理遅延 | コピー生成・B/CのSOF | sinkB受信完了 | sinkC受信完了 | GW RX保持期間 |
|---|---|---|---|---|
| 0µs | 238µs | 714µs | 357µs | 238→238µs |
| 100µs | 338µs | 814µs | 457µs | 238→338µs |
| 300µs | 538µs | 1014µs | 657µs | 238→538µs |
狭い画面では表の中を横へスクロールすると、右側の受信時刻と保持期間も読めます。
保存されたフレーム長は119bitです。Aは119/500kbps=238µs、Bは119/250kbps=476µs、Cは119/1Mbps=119µsを送信に使います。この入力では、末端への遅延は「Aの238µs + GW処理遅延 + 出口バス送信時間」です。B/Cは独立バスなのでコピーを同時に開始でき、Bを待ってCを送る構成ではありません。
全条件で元要求1件・コピー2件は送信成功、Receiver3件は受信完了です。gw.forward.status=submittedはコピーを生成したことを示します。末端への配送成功は参照先can.requestとcan.receiverで確認します。RX枠の解放もTX受理時なので、コピーEOFを意味しません。
schema2出力はsimulation.model_recordsへ保存されます。Pythonで確定値を取り出せます。JSONの時刻は精度を保つ十進文字列のpsです。µsへ直すときは整数値を1,000,000で割ります。
import json
from pathlib import Path
result = json.loads(Path("results-gateway-delay/delay300/results.json").read_text())
for row in result["simulation"]["model_records"]:
    if row["schema_name"] in ("can.request", "can.receiver", "gw.forward", "gw.rx_buffer"):
        print(row["schema_name"], row["data"])
実Viewer:同じ400µsで比べる
生成した各Viewerで表示単位µsのまま「時刻を指定」に400を入力して移動し、要求一覧のsource:0を選びます。以下は同じ操作から撮影した実画面です。
処理遅延0µs
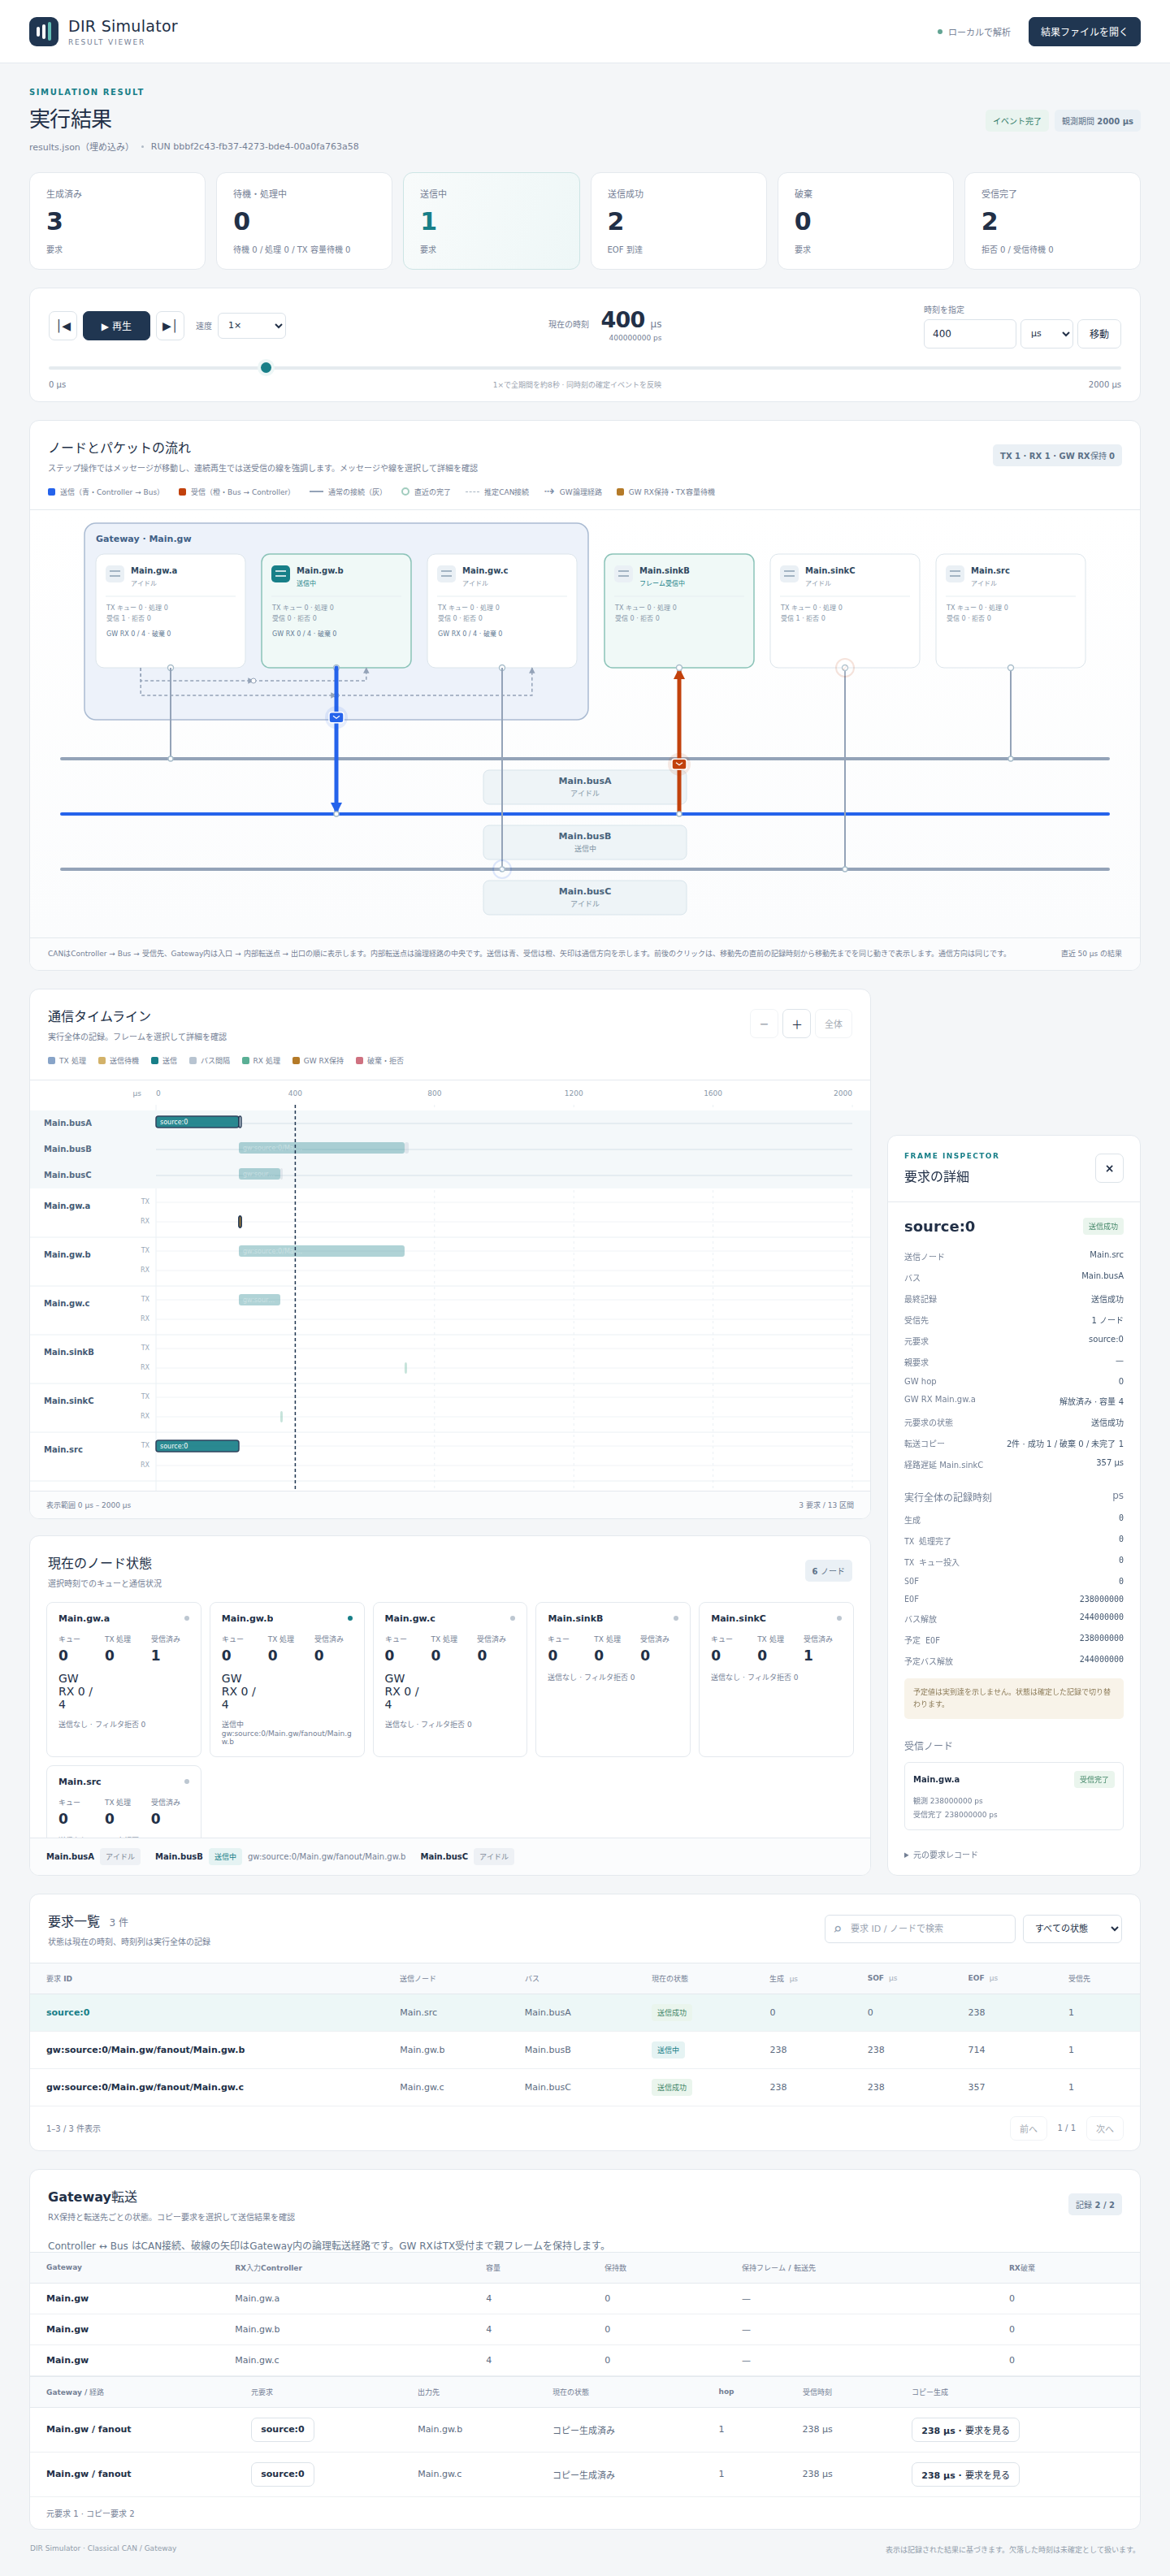
元送信は成功、Bのコピーは送信中、Cのコピーは送信成功です。GW RX保持は0。Cは357µsで受信を終えています。
処理遅延100µs
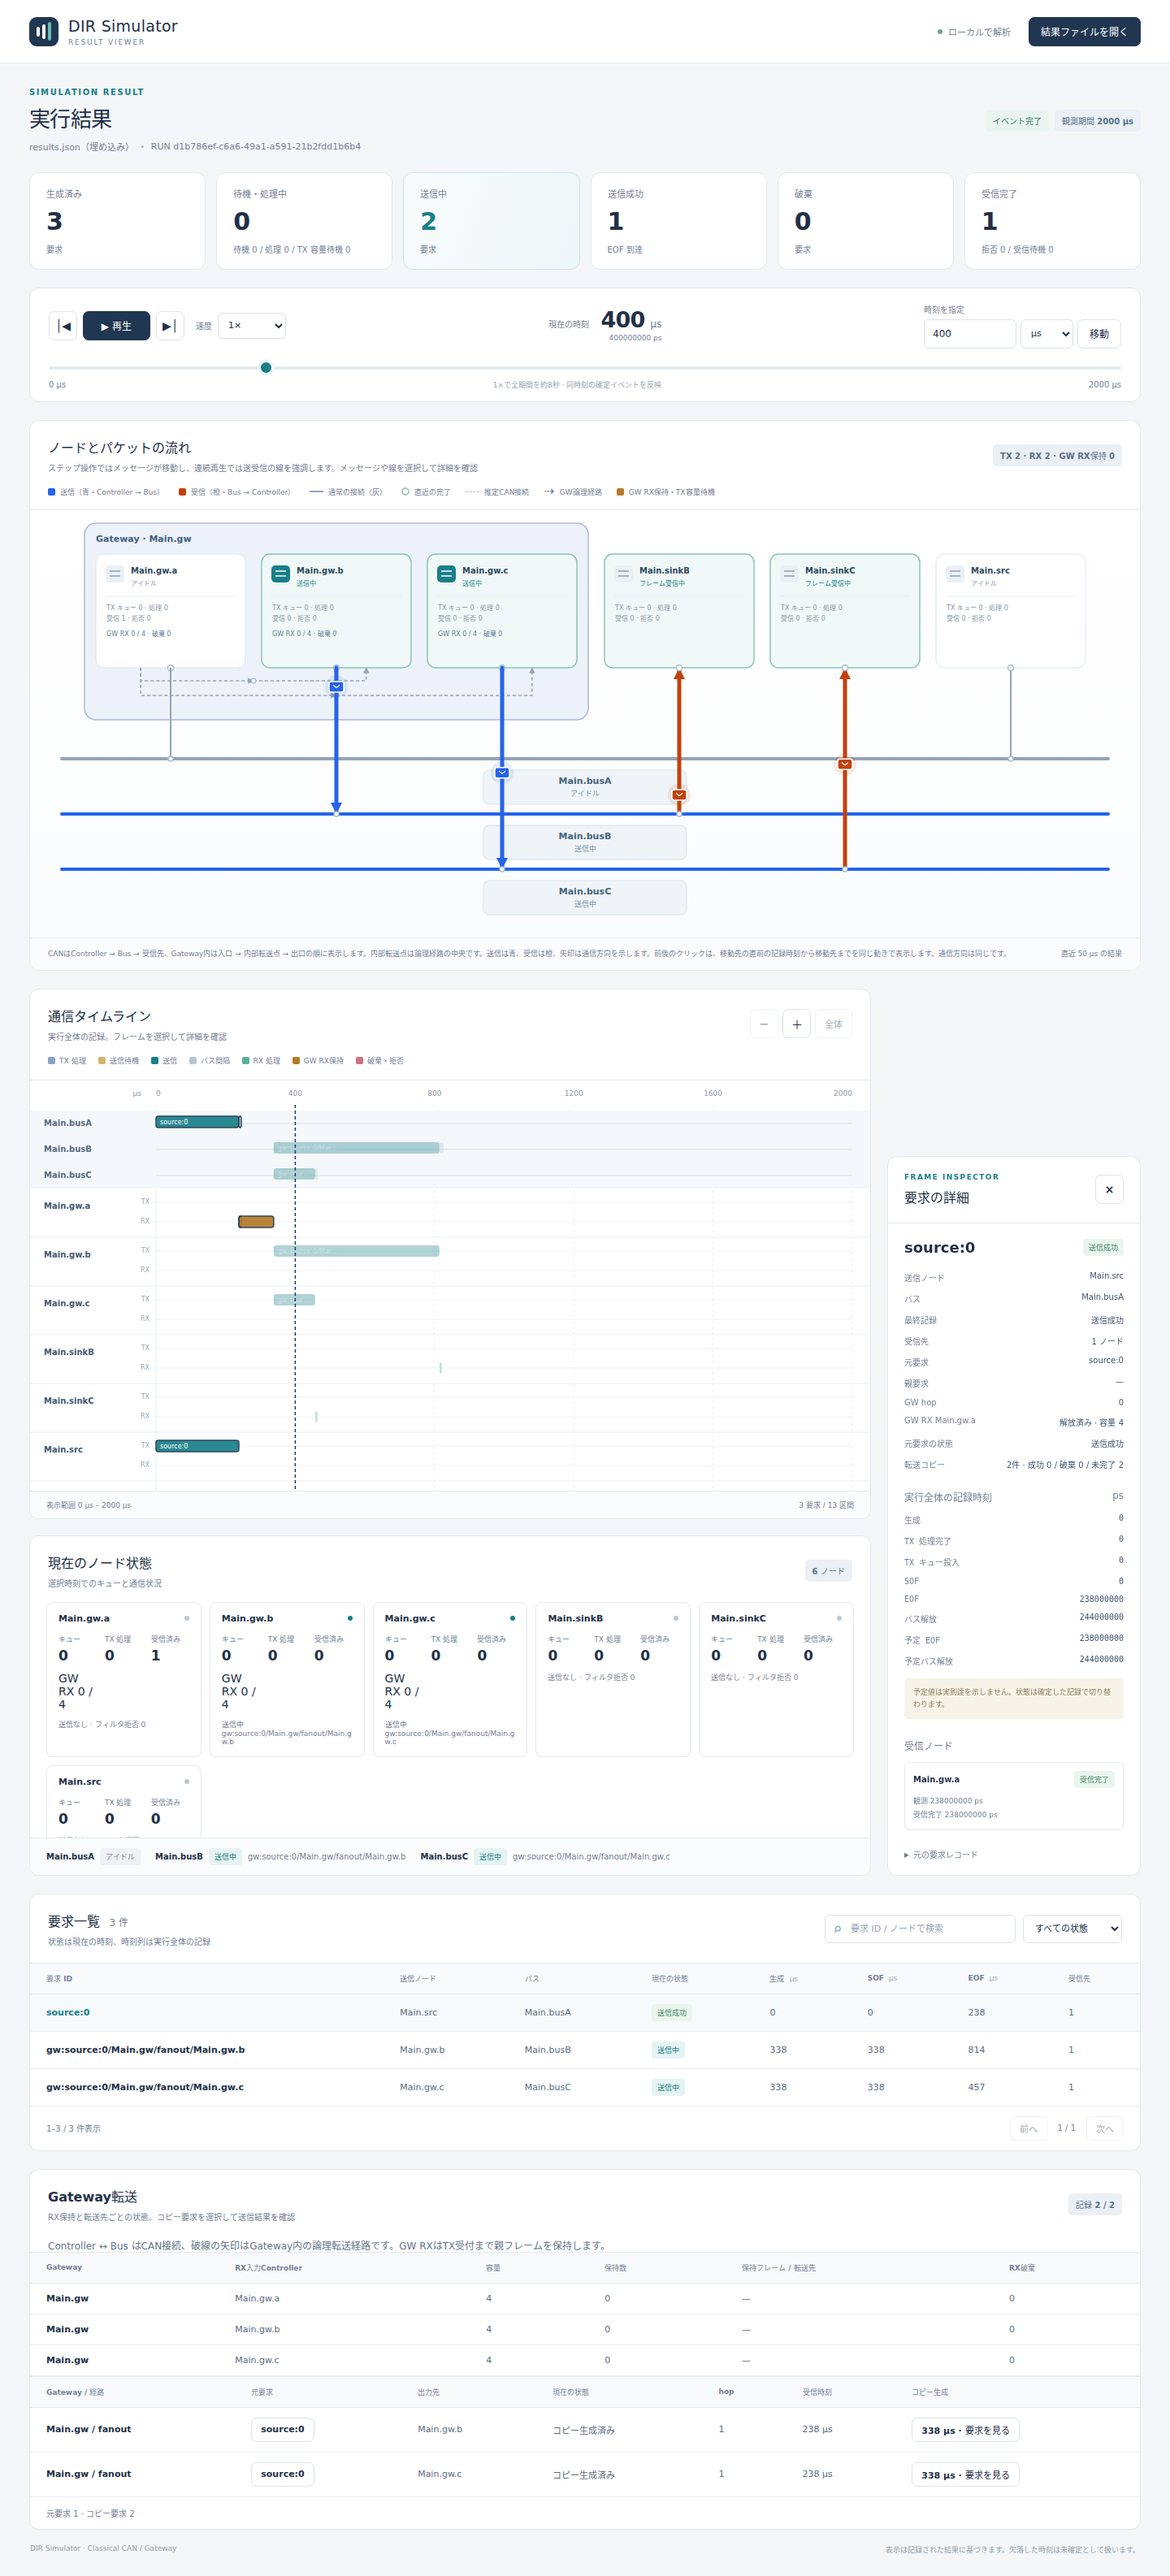
B/Cは338µsに送信を開始したため、400µsでは両方とも送信中です。TX受付済みなのでGW RX保持は0です。
処理遅延300µs
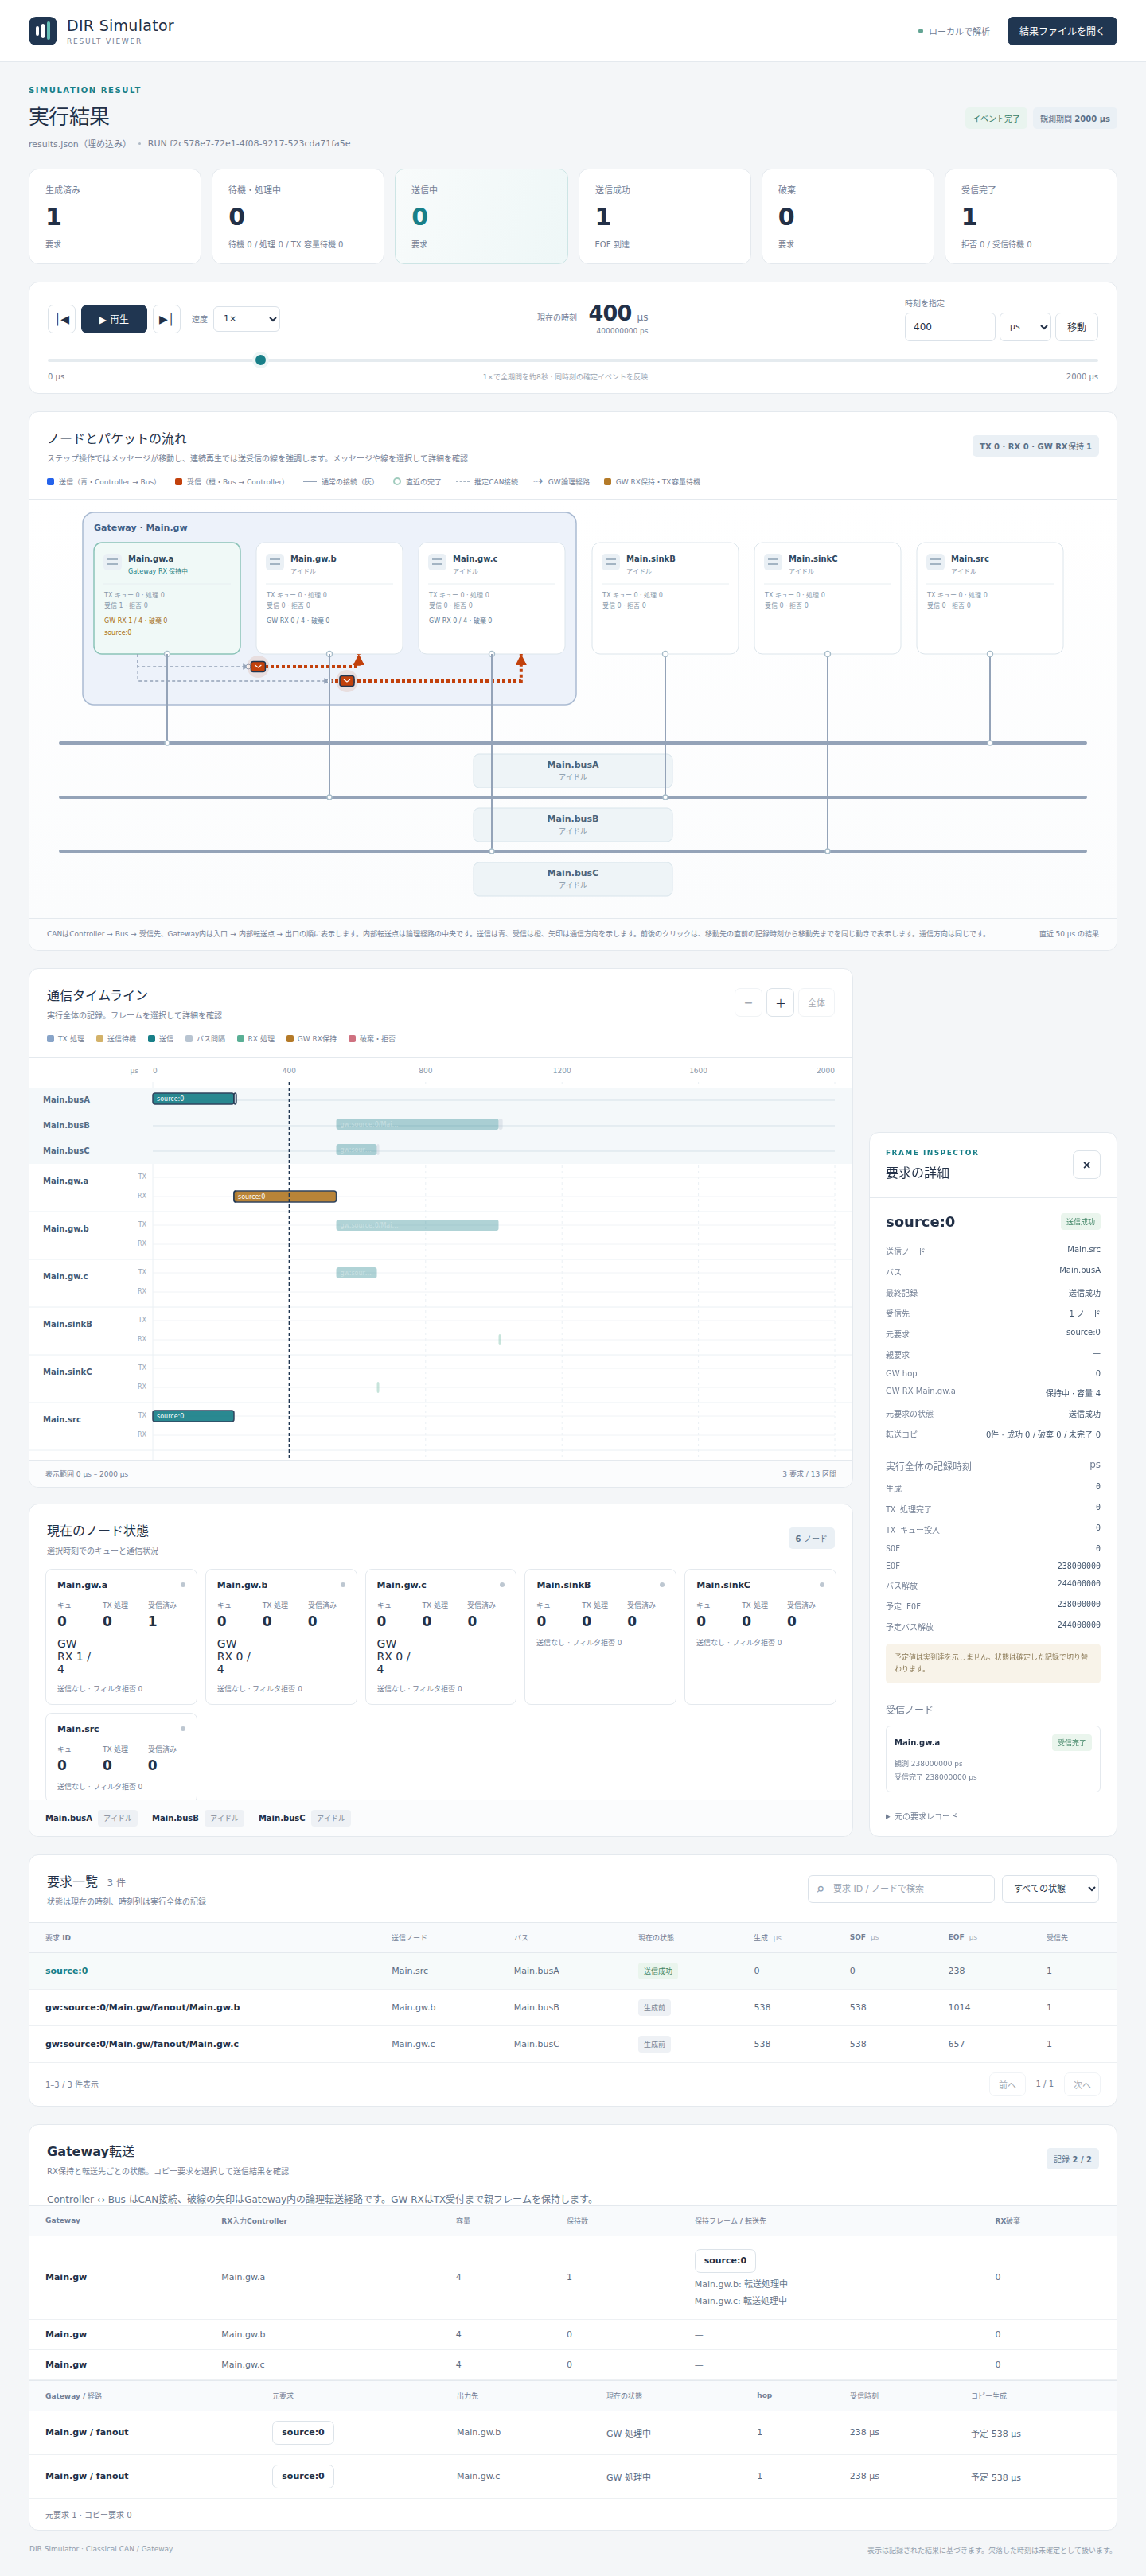
gw.aは親フレームを1/4枠保持し、両転送行はGW処理中です。コピー2件は「生成前」。一覧の538µsや1014µsは実行全体の確定記録で、400µsに到達済みという意味ではありません。Gateway転送欄のコピー生成はこの時点では「予定538µs」です。
制約と次の読み方
これは固定経路・1件・競合なしの処理遅延実験です。複数要求、TX満杯待ち、RX満杯破棄、hop超過、終了境界を検証した実習ではありません。競合があればコピー生成とSOFは一致しない場合があります。[0,T)で終了するため、T以降の処理や送信を完了扱いにしません。
profileは理想Classical CANです。物理層、通信エラー、動的経路、ID変換、完全な規格適合は評価対象外です。Gateway処理は固定の独立タイマで、一般的なCPUの逐次サービス時間モデルではありません。
単一バスの仲裁はCANの調停、Controller側の受信処理はCAN受信処理遅延の比較、基本操作はViewerで結果を読むを参照してください。ガイドの入口から既存のCC/FD/Ethernet実習へ戻れます。
関連する実習
GatewayのRX容量と遅い分岐による後続配信の損失では、RX容量だけを変え、親保持・枝別TX受理と後続親の拒否を区別します